


Почему HPI Networks
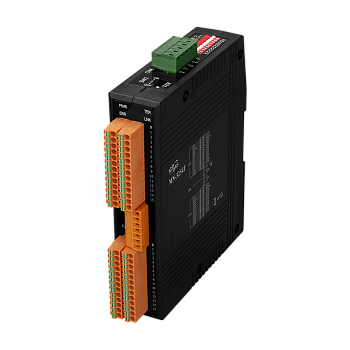
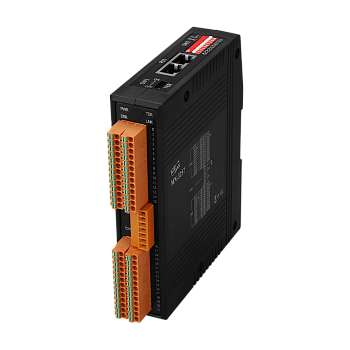
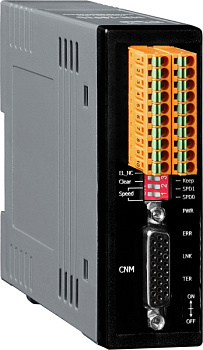
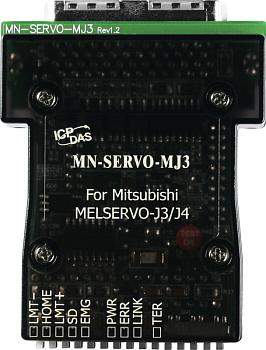
Модули Motion Control для управления движением
Motion Control применяется в машинах и установках, где необходимо управлять положением, скоростью, ускорением и траекторией одного или нескольких приводов. Такие системы используются в станках, упаковочном оборудовании, роботизированных механизмах, сборочных линиях, системах позиционирования и испытательном оборудовании.
В зависимости от архитектуры motion-контроллер может передавать команды приводам через импульсный интерфейс или промышленную сеть реального времени, например EtherCAT.
Количество управляемых осей
Одной из основных характеристик motion-контроллера является количество одновременно поддерживаемых осей.
Устройства могут быть рассчитаны на управление несколькими независимыми приводами или на многокоординатную систему, в которой оси объединяются в группы и выполняют синхронизированные перемещения.
Максимальное заявленное количество осей не означает, что все функции интерполяции и синхронизации доступны одновременно для всех осей. Необходимо учитывать ограничения motion groups и программной платформы конкретного устройства.
Pulse Train Motion Control
Pulse-train контроллер формирует импульсные команды для servo- или stepper drive. Наиболее распространённые варианты командного интерфейса включают Pulse/Direction и CW/CCW.
При подборе необходимо учитывать максимальную частоту импульсов, электрический тип сигналов, количество осей и совместимость входов привода с выходами motion-модуля.
Совпадение разъёма или уровня сигнала само по себе не гарантирует совместимость контроллера и привода.
EtherCAT Motion Control
EtherCAT позволяет строить распределённые многокоординатные системы управления движением с циклическим обменом данными между контроллером и приводами.
При выборе необходимо различать обычный EtherCAT communication interface и специализированный EtherCAT motion controller. Наличие EtherCAT-порта само по себе не означает поддержку управления осями.
Для Motion Control необходимо проверять количество поддерживаемых приводов, cycle time, motion API, профили приводов и функции синхронизации.
Servo и Stepper Motion Control
Motion-контроллеры могут работать с сервоприводами и шаговыми приводами в зависимости от командного интерфейса и архитектуры системы.
Поддержка pulse-train выхода не означает совместимость с любым servo или stepper drive. Необходимо проверить электрические параметры сигналов и поддерживаемые режимы командного входа конкретного привода.
Position Control
Position control обеспечивает перемещение механизма в заданную координату или на заданное расстояние.
Помимо конечной позиции motion-профиль может задавать скорость, ускорение, замедление и другие параметры движения.
Point-to-Point движение
Point-to-Point или PTP используется для перемещения отдельной оси из текущей позиции в заданную.
Даже базовые motion-контроллеры могут поддерживать PTP, однако наличие этой функции не означает поддержку сложной многокоординатной интерполяции.
Линейная интерполяция
Linear interpolation синхронизирует движение нескольких осей таким образом, чтобы рабочий орган перемещался по прямолинейной траектории в заданном координатном пространстве.
Количество осей, которые могут одновременно участвовать в интерполяции, необходимо проверять отдельно от общего максимального количества управляемых осей.
Круговая и спиральная интерполяция
Более функциональные motion-контроллеры могут поддерживать circular или helical interpolation для построения сложных траекторий движения.
Поддержку конкретного типа интерполяции нельзя предполагать только по количеству осей или производительности контроллера.
Trajectory и Path Control
Для оборудования с непрерывным движением может использоваться предварительно сформированная последовательность координат или сегментов траектории.
Motion controller может иметь собственный буфер trajectory/path data и выполнять последовательность перемещений без передачи каждой точки непосредственно от host-компьютера.
Homing
Homing используется для определения исходного положения оси после включения системы или потери абсолютной координаты.
Поддерживаемые режимы поиска home position, используемые датчики и последовательность движения зависят от motion controller и привода.
Encoder Feedback
Encoder input используется для получения информации о положении или перемещении механизма.
При подборе необходимо учитывать тип encoder signal, максимальную частоту входа и поддерживаемые режимы счёта.
Наличие encoder input само по себе не делает обычный counter module полноценным motion controller.
Position Latch
Position latch позволяет аппаратно зафиксировать текущее значение позиции при поступлении внешнего события.
Эта функция применяется в задачах высокоскоростной регистрации положения, маркировки, измерения и синхронизации оборудования.
Position Compare и Trigger
Position compare позволяет формировать аппаратное событие или выходной сигнал при достижении заданной позиции.
Такая функция используется, например, для синхронизации камеры, лазера, исполнительного механизма или измерительного оборудования с движением оси.
Максимальную частоту compare/trigger и особенности аппаратного буфера необходимо проверять для конкретного устройства.
Gantry Control
Gantry architecture используется, когда один механический портал перемещается двумя или несколькими синхронизированными приводами.
Поддержка нескольких осей сама по себе не означает наличие специализированного gantry mode. Эта функция должна быть явно предусмотрена motion-платформой.
Motion Groups
В многокоординатных системах отдельные оси могут объединяться в motion groups для выполнения общей траектории или синхронизированного перемещения.
Максимальное количество групп и осей в одной группе может отличаться от общего количества осей, поддерживаемых аппаратной платформой.
Motion Control и Remote I/O
Remote I/O в первую очередь обеспечивает работу с физическими дискретными и аналоговыми сигналами.
Motion controller выполняет специализированные алгоритмы управления положением, скоростью и траекторией приводов.
Motion Control и DAQ
DAQ предназначен прежде всего для измерения и генерации физических сигналов компьютером.
Motion controller ориентирован на управление движением и может дополнительно иметь encoder inputs, digital I/O, counter или trigger channels.
Наличие этих дополнительных каналов не делает специализированный motion controller обычной DAQ-платой.
Motion Control и платы промышленной связи
Плата промышленной связи обеспечивает подключение компьютера к промышленной сети или коммуникационному интерфейсу.
Специализированная EtherCAT motion card дополнительно содержит motion engine, SDK или функции управления осями, интерполяции и синхронизации.
Поэтому EtherCAT-interface card и EtherCAT motion-control card необходимо классифицировать по фактической функциональности, а не только по названию сетевого протокола.
Motion Controller и PLC/PAC
PLC или PAC выполняет общую программу управления машиной или технологическим процессом. Motion controller специализирован на управлении движением.
В современных системах функции PLC и Motion могут выполняться одной программной платформой, однако при классификации отдельного устройства следует учитывать его основное назначение.
Motion Controller и Servo Drive
Motion controller формирует команды движения и координирует оси, а servo drive непосредственно управляет электрическими параметрами двигателя согласно полученным командам и обратной связи.
Motion controller, servo drive и servo motor являются разными уровнями системы и не должны классифицироваться как один тип оборудования.
Встроенные цифровые входы и выходы
Motion modules могут иметь DI/DO для limit switches, home sensors, alarm inputs, servo-on, emergency signals и других функций, связанных с осью.
Наличие встроенных DI/DO не меняет основную классификацию устройства, если его главной функцией остаётся управление движением.
Программный интерфейс и SDK
PC-based motion controllers обычно используют драйвер, SDK или Motion API производителя для интеграции с программным обеспечением машины.
При выборе необходимо проверить поддержку операционной системы, доступные языки программирования и совместимость версии SDK с конкретной аппаратной моделью.
Как выбрать модуль Motion Control
Подбор начинается с определения количества осей, типа приводов и способа передачи команд — pulse train, EtherCAT или другой поддерживаемый интерфейс.
Затем определяются необходимые функции позиционирования и интерполяции, требования к encoder feedback, trigger и latch, cycle time, синхронизации и программной среде.
Основные параметры при подборе
- тип motion controller;
- количество осей;
- тип управления — pulse train или network motion;
- EtherCAT;
- максимальная частота pulse output;
- поддерживаемые servo/stepper interfaces;
- point-to-point positioning;
- линейная интерполяция;
- круговая интерполяция;
- helical interpolation;
- trajectory/path control;
- количество motion groups;
- gantry mode;
- encoder input;
- максимальная частота encoder input;
- position latch;
- position compare;
- hardware trigger;
- home и limit inputs;
- встроенные DI/DO;
- cycle time;
- интерфейс с host-системой;
- Motion API / SDK;
- поддерживаемая операционная система;
- монтаж;
- рабочая температура.
Подбор Motion Control под проект
Для подбора желательно предоставить количество осей, модели servo или stepper drives, требуемый тип командного интерфейса, характеристики энкодеров и описание необходимых режимов движения и синхронизации.
HPI Networks поможет подобрать motion controller, совместимые модули и интерфейсы подключения, проверить функции интерполяции, частоты сигналов, программный API и совместимость компонентов по документации производителя.